
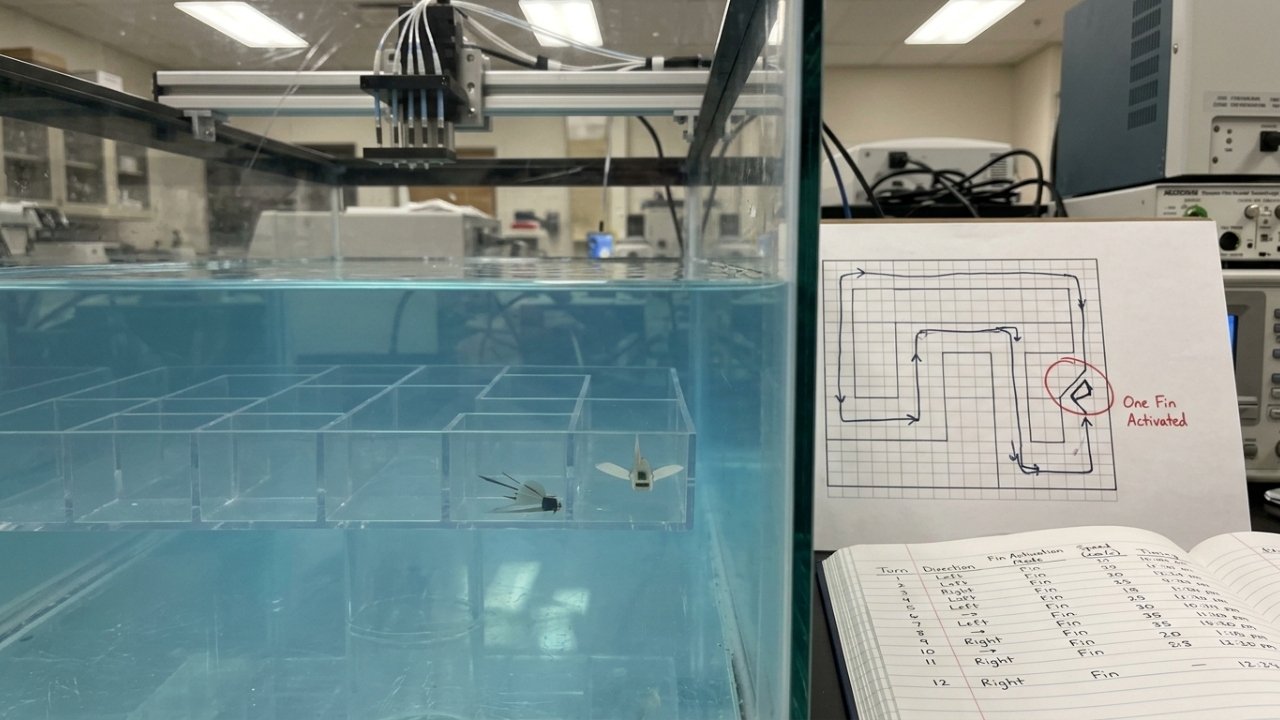
No MIT, um robô fino como uma folha mostrou que uma única camada de células musculares vivas pode gerar movimento dentro d’água. O aquabot usa uma película de gel com duas nadadeiras; flashes de luz ativam cada lado separadamente e permitem controlar direção e velocidade. O protótipo percorreu um labirinto aquático.
Como um robô fino consegue nadar usando tecido vivo?
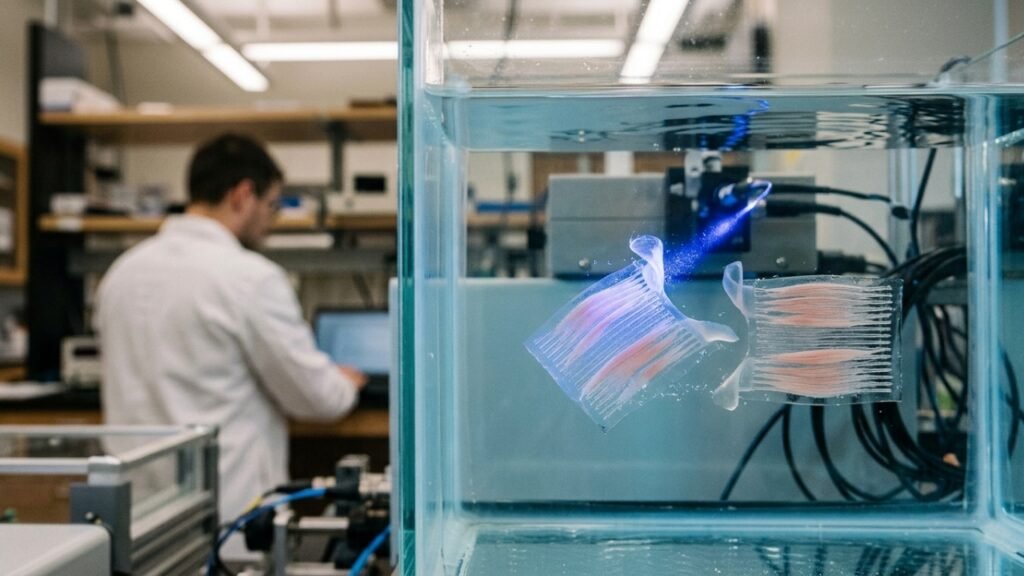
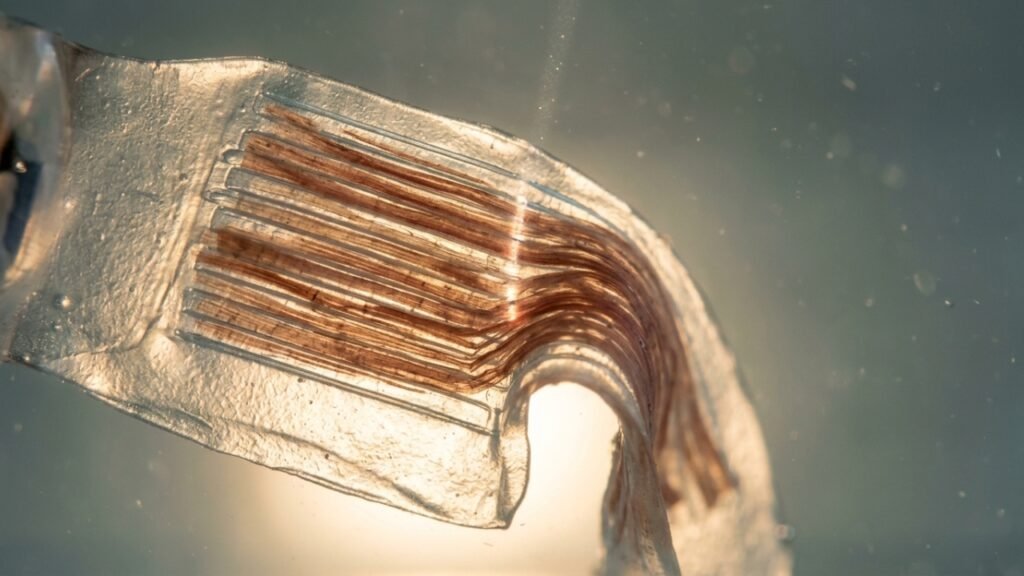
O princípio combina um suporte flexível com músculo cultivado em laboratório. As células crescem alinhadas sobre sulcos microscópicos no gel e formam fibras capazes de se contrair juntas. Quando uma região recebe luz, essas fibras puxam a estrutura e fazem a nadadeira bater.
Esse arranjo pertence aos chamados sistemas biohíbridos, que unem componentes vivos e materiais artificiais. Em vez de instalar um pequeno motor convencional em cada lado, o protótipo usa o próprio tecido muscular como atuador para transformar estímulo luminoso em movimento.
Por que a luz consegue controlar cada nadadeira separadamente?
As células musculares foram modificadas para responder a pulsos de luz. Isso permite ativar apenas a nadadeira esquerda, apenas a direita ou as duas em sequências diferentes. Alterando o lado e o intervalo dos flashes, os pesquisadores conseguem mudar a direção e ajustar a velocidade.
A página do MIT relata que o robô foi guiado por um labirinto aquático e chegou a nadar cerca de quatro comprimentos do próprio corpo por minuto. O teste mostrou que uma camada muscular extremamente fina consegue gerar força suficiente para locomoção.
Quais partes fazem o aquabot se mover dentro da água?
O protótipo depende de poucos elementos, mas cada um resolve uma função específica. O gel dá forma ao corpo, os sulcos orientam as fibras e o tecido vivo produz a força. A coordenação entre estrutura e músculo evita desperdiçar boa parte da contração.
LeiaTambém
Os componentes centrais do sistema são:
- Filme de gel: funciona como esqueleto leve e flexível.
- Sulcos microscópicos: ajudam as células a crescer na mesma direção.
- Camada muscular: contrai quando recebe o estímulo luminoso.
- Duas nadadeiras: permitem combinar propulsão, curva e rotação.
O que tornou essa versão mais eficiente que modelos musculares anteriores?
A diferença principal está na arquitetura bidimensional. Muitos robôs biohíbridos usam blocos tridimensionais de músculo, que exigem grande quantidade de células. Aqui, uma monocamada alinhada sobre um suporte muito fino consegue concentrar melhor a força na direção útil para dobrar e mover a estrutura.
O trabalho publicado na Advanced Functional Materials relata maior densidade de força e longa duração de funcionamento em comparação com versões anteriores. O desenho também permite controlar membros independentes, passo importante para transformar contrações simples em trajetórias dirigidas.
Para que um robô movido por músculos vivos pode servir no futuro?
O protótipo ainda é uma demonstração de laboratório, mas aponta para máquinas pequenas capazes de trabalhar onde flexibilidade e delicadeza importam mais que velocidade. Ambientes aquáticos frágeis, superfícies irregulares e espaços pequenos são exemplos em que estruturas macias podem oferecer vantagens sobre mecanismos rígidos.
O próximo desafio é melhorar formato, velocidade e controle sem perder a simplicidade do sistema. O resultado mostra que um robô fino não precisa de músculos volumosos para nadar: uma camada celular bem orientada já pode converter luz em força e transformar essa força em direção.
Sua história pode virar reportagem
Conte por texto ou áudio — nomes e endereços viram fictícios antes de qualquer publicação.